时间:2026-10-30 来源:FPGA_UCY 关于我们 0
简介:FPGA在电子工程领域的图像处理应用中因其实时性和高配置性而受到青睐。本主题将深入探讨FPGA图像处理的原理、与0V摄像头驱动相关的技术,并借助图像时序规范、摄像头开发资料和图像处理图书,构建全面的知识框架。FPGA可编程逻辑单元的并行处理能力对于实时图像分析和识别等任务至关重要。课程将涵盖图像采集、预处理、特征提取和决策模块的设计,以及MIPI CSI-2接口标准和图像时序的解析,帮助开发者掌握FPGA图像处理的全过程。
1. FPGA图像处理概述
在现代信息技术不断发展的今天,图像处理的应用已经渗透到我们生活的方方面面,从个人消费电子到专业工业应用,图像处理技术正在逐步推动社会进步。特别是在实时性要求极高的领域,如医疗成像、机器视觉和自动驾驶等,对图像处理的速度和质量提出了极高的要求。FPGA(Field Programmable Gate Array)作为一种可编程逻辑设备,在图像处理领域展现出了独特的技术优势,通过硬件级别的并行处理能力,FPGA可以在不牺牲精确度的情况下,实现高速图像处理。本章将对FPGA图像处理的应用场景、优势以及在设计中所需考虑的关键技术点进行概述,为读者深入研究后续章节内容奠定基础。
2. FPGA并行处理的优势 2.1 FPGA的基础架构和工作原理 2.1.1 FPGA的基本组成单元
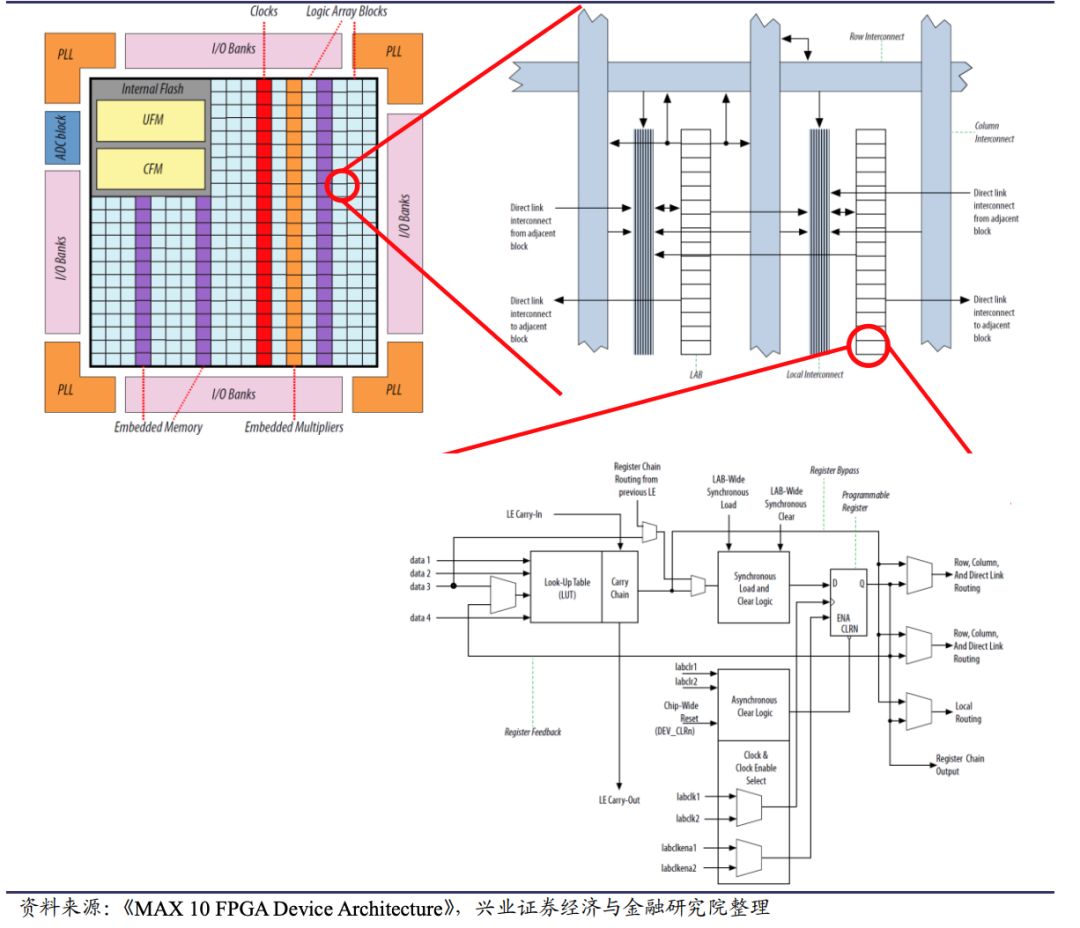
FPGA(现场可编程门阵列)是一种通过用户编程来配置其逻辑功能的半导体设备。其基础架构主要由以下几个部分组成:
在FPGA中,所有的逻辑都是通过编程实现的,这与传统的ASIC(Application Specific Integrated Circuit)硬件固定的设计方式完全不同。CLB可以通过编程来实现各种组合逻辑和时序逻辑,而互连结构则可以进行相应的配置,以确保信号能够在FPGA内部以最佳路径传输。
2.1.2 可编程逻辑和硬件描述语言
FPGA的设计和配置通常依赖于硬件描述语言(HDL),如VHDL或Verilog。通过这些语言,工程师可以描述硬件电路的行为或结构。以下是一个简单的Verilog代码示例,展示了如何实现一个简单的2输入与门:
module and_gate(
    input wire a,
    input wire b,
    output wire out
);
assign out = a & b;
endmodule
在这个代码块中, module and_gate 定义了一个名为 and_gate 的模块,有两个输入 a 和 b ,以及一个输出 out 。 assign out = a & b; 是连续赋值语句,实现了两个输入的逻辑与运算。
2.2 FPGA并行处理的原理与特点 2.2.1 并行处理的基本概念
并行处理是指同时使用多个计算资源来解决一个问题,与串行处理相比,它能够在更短的时间内完成计算任务。在FPGA中,并行处理是其核心优势之一,因为FPGA内部有大量的可编程逻辑块和互连资源,可以独立配置和并行执行多个任务。
2.2.2 FPGA并行处理的优势分析
FPGA的并行处理能力来源于其硬件架构,使得其在处理某些算法时,如图像处理、信号处理等,能够显著提高处理速度。FPGA的并行处理优势可以从以下几个方面理解:
2.3 FPGA在图像处理领域的应用案例 2.3.1 实时图像处理系统的构建
FPGA在实时图像处理系统中扮演着重要的角色。由于其极高的并行处理能力和低延迟特性,FPGA成为构建高速、高性能图像处理系统的核心组件。一个典型的实时图像处理系统包括输入图像的采集、预处理、特征提取、分析决策等步骤。FPGA可以用来加速这些步骤中的每一个,尤其是并行度要求高的部分,如图像滤波、边缘检测等。
2.3.2 FPGA与其他图像处理器的比较
与CPU和GPU相比,FPGA在图像处理方面具有独特的优势:
为了突出FPGA在图像处理上的优势,以下是一个具体的图像处理应用案例分析:
假设一个实时监控系统需要对视频流中的运动目标进行检测。CPU可能需要通过软件实现复杂的算法,这会导致高延迟和低帧率。GPU可以实现更快的处理速度,但在处理过程中可能仍然存在多余的开销。相反,FPGA可以专门设计逻辑来快速分析每一帧图像,检测运动目标,并且几乎没有额外开销。
graph LR
A[视频流输入] -->|逐帧处理| B(FPGA图像处理)
B -->|检测结果输出| C[运动目标位置]
C -->|输出到应用| D[监控系统]
在这个案例中,FPGA的并行处理能力使得整个系统的实时性和效率得到了极大的提升。通过硬件描述语言设计特定的图像处理算法,FPGA能够在最短的时间内完成复杂的图像分析任务。
在下一章节,我们将进一步讨论FPGA并行处理的优势如何在图像采集、预处理、特征提取和决策模块设计中体现出来。
3. 图像采集、预处理、特征提取和决策模块设计 3.1 图像采集模块的设计要点 3.1.1 摄像头的选型与配置
在构建图像处理系统时,选择合适的摄像头至关重要。摄像头的选型取决于应用场景的需求,如分辨率、帧率、镜头、接口类型等。例如,在需要高分辨率和高速帧率的应用中,可以考虑使用CMOS传感器。而在光线条件较差的情况下,高灵敏度的CCD传感器可能是更优选择。摄像头的配置也应与FPGA板卡的接口标准相匹配,如使用并行接口、LVDS、Camera Link或MIPI CSI-2接口。
3.1.2 图像采集的同步与控制机制
图像采集模块需要精确的同步机制来保证图像数据的完整性和准确性。这可以通过使用外部触发信号或FPGA内部生成的时序信号来实现。为了精确控制采集过程,通常使用FPGA产生垂直同步(VS)、水平同步(HS)和像素时钟(PIXEL_CLK)信号。这些信号确保了图像数据的采集时间点与摄像头的成像过程保持一致。例如,垂直同步信号可以用来标记每一帧图像的开始,而水平同步信号则用于标记每一行数据的开始。
3.2 图像预处理技术 3.2.1 噪声去除和边缘增强技术
图像在采集过程中不可避免会引入噪声,因此在进行特征提取之前需要进行噪声去除。常见的噪声去除技术包括中值滤波、高斯滤波等。边缘增强技术则用于突出图像中物体的边缘,常用的算法有Sobel算子、Canny算子等。这些处理可以提升图像质量,为后续的特征提取步骤提供更清晰的图像数据。
3.2.2 图像缩放和色彩空间转换
在某些应用场景中,原始图像的分辨率可能高于实际所需,或者需要进行图像缩放以适应特定的显示设备。图像缩放可以通过双线性或双三次插值等方法实现。此外,色彩空间的转换也常常是图像预处理的一部分,例如从RGB色彩空间转换到YUV色彩空间,以减少处理过程中的计算量。
3.3 特征提取与决策模块的实现 3.3.1 特征提取算法的选择与应用
特征提取是从图像中提取有用信息,以供决策模块使用的关键步骤。选择合适的特征提取算法对于系统的性能至关重要。常用的特征提取算法包括HOG(Histogram of Oriented Gradients)、SIFT(Scale-Invariant Feature Transform)、SURF(Speeded-Up Robust Features)等。算法选择取决于应用场景的需求,比如对于实时性要求高的系统,可能需要选择计算量较小的算法。
3.3.2 基于规则的决策制定与优化
决策模块根据提取的特征信息,利用预设的规则或学习算法进行分类或识别。基于规则的决策制定通常依赖于专家知识,通过定义一系列判断规则来实现。这种方法简单且易于实现,但在面对复杂的决策任务时,可能需要采用机器学习或深度学习方法来进行优化。这样能够使决策模块具有更好的适应性和准确性。
3.3.3 实际操作示例
为了进一步阐明图像处理模块的设计过程,让我们考虑一个简单的车辆识别系统。首先,采集模块负责从摄像头获取车辆图像,随后对图像进行预处理,包括噪声去除和边缘增强。接着,特征提取算法如HOG被用来从处理后的图像中提取车辆的形状和大小信息。最终,一个基于规则的决策模块将这些特征与已知车辆信息比较,以识别出特定的车辆型号。在整个过程中,我们可以使用FPGA来实现各个模块,通过硬件描述语言(如VHDL或Verilog)编写相应的算法,并在FPGA上进行硬件级别的优化。
3.3.4 硬件实现细节
在这个车辆识别系统的例子中,我们可以使用FPGA来实现图像采集模块的同步控制机制。以下是一个简化的Verilog代码片段,用于生成水平和垂直同步信号:
module sync_generator(
    input clk,          // 时钟信号
    output reg HS,      // 水平同步信号
    output reg VS,      // 垂直同步信号
    output reg [11:0] x,  // 行计数器
    output reg [11:0] y   // 场计数器
);
always @(posedge clk) begin
    if (x < 12'd1650) begin // 假设行扫描线数为1650
        x <= x + 12'd1;
        HS <= 1'b0;
    end else begin
        x <= 12'd0;
        HS <= 1'b1;
        if (y < 12'd625) begin // 假设场扫描线数为625
            y <= y + 12'd1;
            VS <= 1'b0;
        end else begin
            y <= 12'd0;
            VS <= 1'b1;
        end
    end
end
endmodule
上述代码段描述了一个简单的同步信号生成器模块,其中水平同步信号HS和垂直同步信号VS分别通过行计数器x和场计数器y来控制。在每个时钟上升沿,行计数器x增加,当x超过预设值时,x重置为零,并将HS置为高电平,同时行扫描线数递增。类似地,当行扫描线数达到预设值时,行扫描线数重置并递增场扫描线数y。通过这种方式,HS和VS信号能够与摄像头输出的同步信号保持同步,从而控制图像数据的有效采集。
通过这种方式,可以进一步设计出整个图像采集模块,并与FPGA内的其他硬件资源(如RAM、DSP等)协同工作,以实现高效的图像处理功能。在开发过程中,设计师还需考虑同步信号与其他模块之间的通信协议,以及如何在FPGA中实现复杂的图像处理算法。对于更高性能的实时系统,FPGA的优势在于其能够实现高度并行的处理,这对于图像采集、预处理和特征提取等任务来说是至关重要的。
4. 0V摄像头驱动与FPGA通信
在现代的图像处理系统中,摄像头作为数据的输入源,其与FPGA之间的高效通信是至关重要的。为了实现这一目标,驱动程序的开发和通信协议的设计是不可或缺的环节。本章节将深入探讨摄像头驱动程序的角色与功能,阐述FPGA与摄像头通信协议的设计要点,以及实现两者之间高效通信的策略和方法。
4.1 驱动程序的角色与功能
驱动程序充当硬件与软件之间沟通的桥梁,负责将操作系统抽象层的请求转换为硬件能够理解的指令。驱动程序在FPGA图像处理系统中的作用不容小觑,其设计与实现直接影响到系统的稳定性和性能。
4.1.1 驱动程序与硬件的交互机制
摄像头驱动程序通过特定的接口与摄像头硬件进行交互。这一过程涉及数据传输、命令执行、状态查询等多个方面。驱动程序需要将操作系统发起的图像采集请求转换为相应的硬件操作命令,并将采集到的数据转换为操作系统能够处理的格式。
在交互机制中,通常有以下几种方式:
4.1.2 驱动开发的基本步骤和方法
开发一个针对特定摄像头的驱动程序,一般需要以下几个步骤:
硬件规格分析 :首先需要对摄像头硬件规格进行详细分析,包括其支持的数据格式、分辨率、帧率等。 确定驱动架构 :根据硬件特性和系统需求确定驱动的基本架构,是采用通用驱动模型还是特定驱动模型。 接口设计 :设计驱动程序对外提供的接口,包括初始化函数、数据采集函数、控制函数等。 编程实现 :根据设计实现驱动程序的具体逻辑,包括硬件初始化、数据读写、中断处理等。 测试与调试 :在实际硬件上测试驱动程序,确保其稳定工作,调试可能出现的问题。
举例来说,以下是一个简单的摄像头驱动程序初始化代码段,使用Linux环境下的一种常见编程语言:
#include
#include
#include
#include
#include
static int camera_probe(struct i2c_client *client, const struct i2c_device_id *id)
{
    /* 初始化摄像头的逻辑 */
    printk(KERN_INFO "Camera driver loaded.\n");
    return 0;
}
static int camera_remove(struct i2c_client *client)
{
    /* 摄像头卸载逻辑 */
    printk(KERN_INFO "Camera driver unloaded.\n");
    return 0;
}
static const struct of_device_id camera_dt_ids[] = {
    { .compatible = "company,camera_model" },
    { /* sentinel */ }
};
MODULE_DEVICE_TABLE(of, camera_dt_ids);
static const struct i2c_device_id camera_id[] = {
    { "camera_model", 0 },
    { /* sentinel */ }
};
MODULE_DEVICE_TABLE(i2c, camera_id);
static struct i2c_driver camera_driver = {
    .driver = {
        .name = "camera_driver",
        .owner = THIS_MODULE,
        .of_match_table = camera_dt_ids,
    },
    .probe = camera_probe,
    .remove = camera_remove,
    .id_table = camera_id,
};
module_i2c_driver(camera_driver);
MODULE_AUTHOR("Your Name");
MODULE_DESCRIPTION("Camera Driver for Specific Model");
MODULE_LICENSE("GPL");
在该代码段中, probe 函数在驱动程序发现摄像头硬件时被调用,进行初始化; remove 函数在摄像头卸载时被调用。此外,驱动程序需要注册一系列与I2C总线通信的接口,这包括设备ID和设备树匹配表。
4.2 FPGA与摄像头通信协议设计
设计FPGA与摄像头之间的通信协议是一个复杂的过程,需要考虑到传输效率、数据完整性、系统稳定性等多方面因素。下面将介绍通信协议设计的基本要求和框架,以及如何优化实时数据传输。
4.2.1 通信协议的基本要求和框架
通信协议是摄像头与FPGA之间传输数据的规则集合。基本要求通常包括:
通信协议的基本框架可能包含以下部分:
4.2.2 实时数据传输的优化策略
为了保证实时图像处理系统的响应时间和稳定性,数据传输过程需要进行精心优化。优化策略可能包括:
4.3 实现FPGA与摄像头的高效通信
为了实现摄像头与FPGA之间的高效通信,需要在FPGA端设计合理的接口,并生成及管理摄像头的控制信号。
4.3.1 FPGA端的接口设计与实现
FPGA端接口的设计需满足摄像头的数据输出特性,并与FPGA内部的逻辑相匹配。通常,这涉及到以下方面的设计:
例如,若使用Verilog HDL来设计一个简单的接口逻辑,代码可能如下:
module camera_interface(
    input clk,  // 主时钟
    input reset,  // 复位信号
    input vsync,  // 帧同步信号
    input href,  // 行同步信号
    input [7:0] pixel_data,  // 8位像素数据
    output reg pixel_clk,  // 像素时钟
    output reg [7:0] pixel_data_out  // 输出到FPGA内部的像素数据
);
always @(posedge clk or posedge reset) begin
    if (reset) begin
        pixel_clk <= 0;
        pixel_data_out <= 0;
    end else begin
        pixel_clk <= ~pixel_clk;  // 反转像素时钟
        if (href) begin
            pixel_data_out <= pixel_data;  // 在行同步期间捕获像素数据
        end
    end
end
// 其他信号处理逻辑...
endmodule
在这个简单的示例中,接口模块在每个像素时钟上升沿时检查行同步信号 href ,如果有效则将输入的 pixel_data 传递给 pixel_data_out 。
4.3.2 摄像头控制信号的生成与管理
摄像头的控制信号需要根据实际应用场景来生成和管理。例如,在视频监控系统中,可能需要频繁地改变摄像头的曝光时间和增益设置以适应不同的光照条件。因此,FPGA需要能够根据需要生成并发送相应的控制命令到摄像头。
控制信号的生成通常需要一个状态机,根据摄像头的协议要求来切换不同的状态。以下是一个简单的状态机逻辑,用以生成摄像头控制信号:
module camera_control(
    input clk,
    input reset,
    // 摄像头控制接口
    output reg cs_n,  // 片选信号
    output reg sclk,  // 串行时钟
    output reg sdin   // 串行数据输入
    // 其他控制信号...
);
// 控制信号生成状态机
localparam STATE_IDLE = 0,
           STATE_SET_EXP = 1,
           STATE_SET_GAIN = 2;
reg [1:0] state = STATE_IDLE;
always @(posedge clk or posedge reset) begin
    if (reset) begin
        state <= STATE_IDLE;
        cs_n <= 1;
        sclk <= 0;
        sdin <= 0;
    end else begin
        case (state)
            STATE_IDLE: begin
                // 等待控制信号
            end
            STATE_SET_EXP: begin
                // 设置曝光时间
                // 发送控制命令
            end
            STATE_SET_GAIN: begin
                // 设置增益
                // 发送控制命令
            end
            // 其他状态...
        endcase
    end
end
// 控制信号状态转换逻辑...
endmodule
在这个示例中,状态机在不同的状态之间切换,根据摄像头控制协议来生成相应的命令信号。这种方法可以确保摄像头按照预定的设置进行操作,适应不同的图像采集需求。
通过本章节的介绍,我们已经深入地探讨了0V摄像头驱动与FPGA通信的关键概念和技术细节。接下来的章节将继续揭示FPGA图像处理系统中的其他核心要素和优化策略。
5. MIPI CSI-2接口标准解析 5.1 MIPI CSI-2标准概述 5.1.1 MIPI CSI-2的发展背景与意义
MIPI CSI-2,即移动行业处理器接口 - 相机串行接口,是移动设备中用于摄像头模块与其他组件(如图像处理器)之间通信的一种标准接口。MIPI CSI-2接口的发展背景与移动设备市场的迅速增长紧密相关,由于这些设备通常对功耗、尺寸和性能有严格的要求,因此需要一个紧凑、高效的接口来满足需求。
MIPI CSI-2标准的发布,为移动设备设计者提供了一种统一的、高带宽的摄像头数据传输方案,它支持高速串行通信,减少了所需的数据通道数量和连线,简化了电路设计,降低了整体功耗。此外,MIPI CSI-2还具有可扩展性强、易于集成等优势,对于推动移动设备摄像头模块的发展起到了决定性的作用。
5.1.2 接口的主要技术参数和特性
MIPI CSI-2是一个高带宽、低功耗的串行通信协议,它在技术上具有以下主要特点:
MIPI CSI-2接口采用低压差分信号(LVDS)技术,工作电压通常在0.4V到1.2V之间。它通常使用一对差分线进行数据传输,有助于降低电磁干扰,并提供稳定的信号传输。
5.2 MIPI CSI-2协议的实现细节 5.2.1 数据传输的帧结构和时序分析
MIPI CSI-2协议定义了数据传输时的基本帧结构,其中包含了一系列的协议层和数据层,协议层主要负责控制信息的传输,数据层则携带图像数据本身。数据传输时,协议确保了数据包的同步、顺序和完整性。
对于帧结构,MIPI CSI-2规定了四种基本的数据包类型:
时序分析方面,MIPI CSI-2协议使用了精确的时序参数来确保数据的正确同步。包括时钟频率、数据有效窗口、数据门控和行同步等关键时序参数,这些时序参数需严格遵守MIPI协会的规范以保证各组件的正确通信。
5.2.2 差错控制和电源管理机制
为了确保图像数据在传输过程中的准确性和完整性,MIPI CSI-2使用了差错控制机制。其中包括了CRC校验,用于检测数据包在传输过程中是否发生了错误;以及FEC功能,它可以在某些情况下纠正错误,避免了重传的需要,提高了传输效率。
电源管理方面,MIPI CSI-2协议提供了多种低功耗模式,包括低功耗数据传输状态(LP-11)和设备睡眠模式(DPD)。这些模式可以根据摄像头的使用情况动态地激活或关闭,从而减少在非活动期间的功耗。
5.3 FPGA中的MIPI CSI-2接口设计 5.3.1 接口电路设计的考虑因素
在设计FPGA实现的MIPI CSI-2接口电路时,需要考虑以下几个关键因素:
5.3.2 FPGA编程实现MIPI CSI-2通信
FPGA的编程实现需要基于硬件描述语言(HDL),比如VHDL或Verilog,来定义MIPI CSI-2的协议逻辑。下面是一个简化的Verilog代码示例,用于初始化和配置一个符合MIPI CSI-2标准的串行接口:
module mipi_csi2_init (
    input clk,            // 时钟信号
    input reset_n,        // 复位信号,低电平有效
    output reg [1:0] lane_en, // 车道使能信号
    output reg phy_reset_n   // 物理层复位信号
);
// 初始化参数
parameter [1:0] LANE_EN_DEFAULT = 2'b11;
parameter [1:0] PHY_RESET_DEFAULT = 2'b11;
// 初始化状态机
localparam [1:0] STATE_IDLE = 2'b00,
                 STATE_INIT = 2'b01,
                 STATE_ENABLE = 2'b10;
reg [1:0] state = STATE_IDLE;
always @(posedge clk or negedge reset_n) begin
    if (!reset_n) begin
        lane_en <= LANE_EN_DEFAULT;
        phy_reset_n <= PHY_RESET_DEFAULT;
        state <= STATE_IDLE;
    end else begin
        case (state)
            STATE_IDLE: begin
                // 复位所有控制信号
                lane_en <= LANE_EN_DEFAULT;
                phy_reset_n <= PHY_RESET_DEFAULT;
                state <= STATE_INIT;
            end
            STATE_INIT: begin
                // 执行初始化序列
                // ...
                state <= STATE_ENABLE;
            end
            STATE_ENABLE: begin
                // 启用MIPI CSI-2接口
                phy_reset_n <= 1'b0;
                state <= STATE_IDLE;
            end
            default: state <= STATE_IDLE;
        endcase
    end
end
endmodule
在此代码中,我们定义了一个状态机来控制初始化过程,并通过 lane_en 和 phy_reset_n 信号来控制MIPI CSI-2的车道启用和物理层复位。初始化序列和启用MIPI CSI-2的具体逻辑需要根据具体的FPGA和MIPI CSI-2 IP核实现的细节来编写。
参数说明 : - clk :外部提供的时钟信号。 - reset_n :外部提供的复位信号。 - lane_en :控制数据通道使能。 - phy_reset_n :控制物理层复位。
逻辑分析 : 此代码段展示了如何通过一个简单的状态机来控制MIPI CSI-2接口的初始化过程。逻辑从复位状态开始,通过状态机逐步完成初始化序列,并在最后启用接口。在实际设计中,初始化序列会涉及更复杂的状态和更详细的控制信号配置,以满足MIPI CSI-2协议的所有要求。
此段代码只是一个起点,真正的MIPI CSI-2接口实现会更复杂,并涉及更多层次的细节,包括时钟域交叉处理、同步机制、协议层面的差错检测与纠正、以及电源管理等。实现时需要参考FPGA厂商提供的MIPI CSI-2 IP核和相应的开发文档来确保正确无误的实现。
6. 图像时序规范的理解与应用
在数字图像处理领域,图像时序规范是确保图像数据被正确采集、处理和显示的关键。它涉及到如何同步和控制图像的各个部分,包括像素数据和同步信号,以及如何在FPGA这样的硬件平台上高效地实现这些时序控制。本章节深入探讨了图像时序的基础知识、分析与计算以及在FPGA中的实现。
6.1 图像时序的基础知识 6.1.1 同步信号的分类与作用
同步信号用于告诉显示设备何时接收新的像素数据。在图像处理中,有两种主要的同步信号:
这些信号使得显示设备能够准确地将接收到的像素数据放置在适当的位置,从而避免图像扭曲。它们是图像时序规范的核心部分,确保图像的完整性和准确性。
6.1.2 行场同步与时序关系
图像时序涉及的不仅仅是同步信号,还包括图像数据在水平(行)和垂直(场)方向上的具体时序关系。这些关系由以下参数定义:
这些参数对于FPGA实现图像处理尤为重要,因为它们直接关系到像素数据的传输和处理时间窗口。
6.2 图像时序的分析与计算 6.2.1 分辨率与时序参数的计算方法
对于特定的分辨率,例如1920x1080,时序参数需要根据显示设备的要求和图像源的特性来计算。例如,如果我们有一个特定的行周期为148.5kHz(约6.735微秒每行),以及一个特定的场周期为60Hz(约16.67毫秒每场),我们可以根据以下公式计算出行同步宽度、场同步宽度、前后缘宽度以及有效像素数量:
行周期 = 同步宽度 + 前缘宽度 + 有效行时间 + 后缘宽度
场周期 = 同步宽度 + 前缘宽度 + 有效场时间 + 后缘宽度
有效的行时间和场时间分别等于分辨率的宽度和高度乘以像素时钟周期。
6.2.2 时序图的绘制与分析
时序图是一种图形化展示同步信号和有效数据区域之间关系的工具。通过时序图,可以清晰地看到数据传输的起始和结束,以及同步信号的脉冲宽度和前后缘的时长。以下是一个示例时序图,展示了常见的时序参数:
这个图表清晰地显示了同步信号的相对位置、前后缘以及有效数据窗口。对于FPGA开发人员来说,正确地生成和管理这些时序参数是保证图像数据正确显示和处理的基石。
6.3 FPGA中的时序控制实现 6.3.1 时序控制器的设计与配置
在FPGA设计中,时序控制器通常由一个专门的硬件模块实现,负责生成HSYNC和VSYNC信号,以及控制数据传输时序。设计时序控制器时需要考虑以下因素:
6.3.2 实时图像处理中的时序优化策略
在实时图像处理应用中,时序的优化尤为关键,因为它直接影响到图像处理速度和图像质量。优化策略可能包括:
通过以上优化策略,FPGA系统可以更加灵活和高效地应对实时图像处理中可能出现的时序挑战。
// 以下是一个简单的Verilog示例代码,展示了如何使用状态机来控制同步信号生成
module timing_controller(
    input wire clk, // 像素时钟
    input wire reset, // 复位信号
    output reg hsync, // 水平同步信号
    output reg vsync // 垂直同步信号
);
    // 状态机参数定义
    localparam HSYNC = 1'b0, VSYNC = 1'b1;
    reg state = HSYNC;
    // 时序控制逻辑
    always @(posedge clk or posedge reset) begin
        if (reset) begin
            hsync <= 1'b1;
            vsync <= 1'b1;
            state <= HSYNC;
        end else begin
            case (state)
                HSYNC: begin
                    // 水平同步脉冲宽度计数逻辑
                    // ...
                    if (hsync_active) begin
                        state <= VSYNC;
                        hsync <= 1'b0; // 开始水平同步脉冲
                    end
                end
                VSYNC: begin
                    // 垂直同步脉冲宽度计数逻辑
                    // ...
                    if (vsync_active) begin
                        state <= HSYNC;
                        vsync <= 1'b0; // 开始垂直同步脉冲
                    end
                end
            endcase
        end
    end
endmodule
以上代码块展示了一个简单的状态机用于生成HSYNC和VSYNC信号。状态机通过不断检测输入的像素时钟来控制同步信号的生成。每个状态对应的同步信号会在达到预定的持续时间后改变状态,从而生成符合时序要求的信号。
通过对每个章节内容的逐行解读和参数说明,我们可以清晰地看到从基础概念到实践应用的完整过程,确保了文章内容的连贯性和操作性。
7. 图像处理算法的FPGA硬件实现 7.1 FPGA实现图像处理算法的流程 7.1.1 算法的选择与优化
在FPGA中实现图像处理算法需要经过详细的规划和选择。首先,需要根据具体应用场景的需求选择适当的图像处理算法。例如,如果应用场景对实时性要求极高,则应该选择能够快速执行且资源占用较少的算法,如阈值化处理、边缘检测等。算法一旦选定,就需要进行优化以适应FPGA的硬件特性,这包括流水线化处理、并行化运算和减少不必要的内存访问等。
7.1.2 硬件资源的分配与管理
资源分配和管理是FPGA开发中的关键问题。资源不仅包括可编程逻辑单元(如查找表、触发器),还包括内存资源(如BRAM、寄存器)。合理规划这些资源能够确保算法能够高效地在FPGA上运行。通常,这一阶段需要进行资源预算、资源分配以及设计优化等多个步骤。资源分配合理与否直接影响到整个系统的性能和稳定性。
7.2 具体图像处理算法的硬件实现 7.2.1 常用图像处理算法概述
常用的图像处理算法包括图像滤波、边缘检测、形态学处理、图像增强和图像分割等。这些算法在不同的应用中有着不同的实现方式和优化策略。例如,在FPGA中实现中值滤波算法,通过排序网络而不是传统的软件排序方法,可以大大加快处理速度。在边缘检测中,Sobel算法通过并行化处理和流水线设计,可以提高运算效率。
7.2.2 FPGA实现各算法的细节与实例
以FPGA实现Sobel边缘检测算法为例,可以通过硬件描述语言(HDL)来描述Sobel算子。下面是使用Verilog HDL实现的Sobel算子的部分代码示例:
module sobel_edge_detector(
    input wire clk,
    input wire rst_n,
    input wire [7:0] image_data,
    output reg [7:0] gradient_x,
    output reg [7:0] gradient_y,
    output reg edge_detected
);
// Sobel算子系数
parameter integer S_GX[3][3] = '{-1, 0, 1, -2, 0, 2, -1, 0, 1};
parameter integer S_GY[3][3] = '{-1, -2, -1, 0, 0, 0, 1, 2, 1};
// 假设图像数据为8位灰度图,并使用3x3的窗口进行边缘检测
// 实际实现中需要考虑同步机制和边界处理
integer i, j;
reg [7:0] window[2:0][2:0]; // 3x3窗口
always @(posedge clk or negedge rst_n) begin
    if (!rst_n) begin
        // 同步复位逻辑
    end else begin
        // 读取图像数据到窗口
        for (i = 0; i < 3; i = i + 1) begin
            for (j = 0; j < 3; j = j + 1) begin
                window[i][j] <= /* 图像数据读取逻辑 */;
            end
        end
        // 计算X和Y方向的梯度
        gradient_x <= /* X方向梯度计算 */;
        gradient_y <= /* Y方向梯度计算 */;
        // 根据梯度判断是否检测到边缘
        edge_detected <= /* 边缘检测逻辑 */;
    end
end
endmodule
上述代码仅提供了Sobel边缘检测算法实现的框架和概念,并没有详尽的细节。实际应用中需要考虑硬件的并行特性,通过合理的硬件资源划分和流水线设计来达到优化效果。
7.3 FPGA图像处理系统的设计与优化 7.3.1 系统级设计的考量
在系统级设计中,考虑的不仅仅是单个算法的实现,而是整个图像处理流程的架构。这包括数据的输入、预处理、处理和输出等步骤。为了达到最优的系统性能,设计时需要考虑算法之间的数据依赖、流水线平衡和内存带宽的限制。此外,还需要考虑系统的扩展性、模块化设计和容错能力。
7.3.2 性能提升与资源优化的方法
为了提升性能和资源优化,可以采用以下方法:
通过上述设计考量和优化方法,可以有效地提升FPGA图像处理系统的整体性能和资源利用率,从而使得FPGA在图像处理领域的应用更加广泛和高效。
简介:FPGA在电子工程领域的图像处理应用中因其实时性和高配置性而受到青睐。本主题将深入探讨FPGA图像处理的原理、与0V摄像头驱动相关的技术,并借助图像时序规范、摄像头开发资料和图像处理图书,构建全面的知识框架。FPGA可编程逻辑单元的并行处理能力对于实时图像分析和识别等任务至关重要。课程将涵盖图像采集、预处理、特征提取和决策模块的设计,以及MIPI CSI-2接口标准和图像时序的解析,帮助开发者掌握FPGA图像处理的全过程。
上一篇:FPGA是什么